动手造出 真机器人
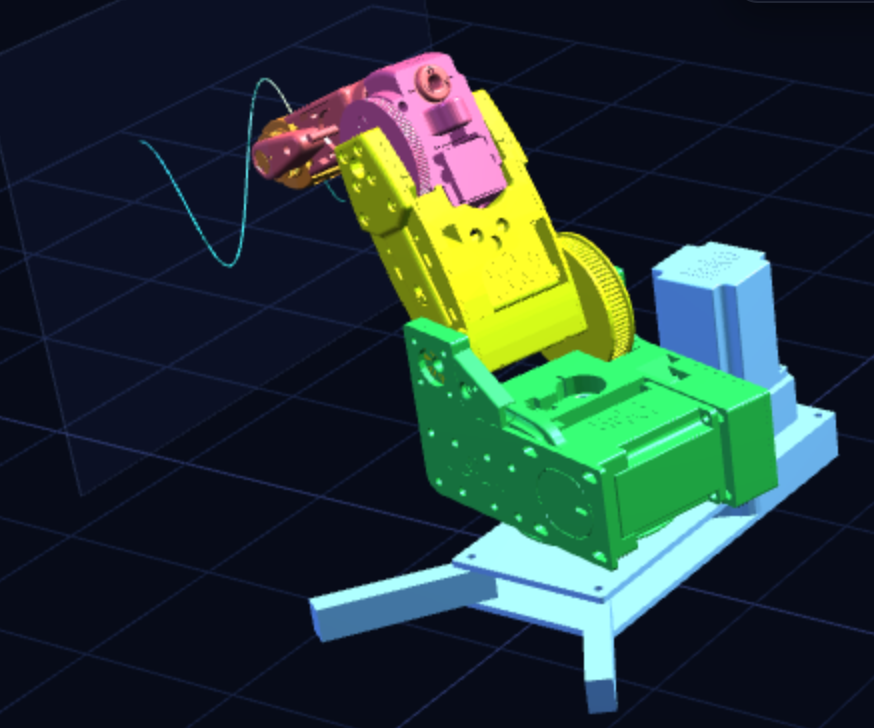
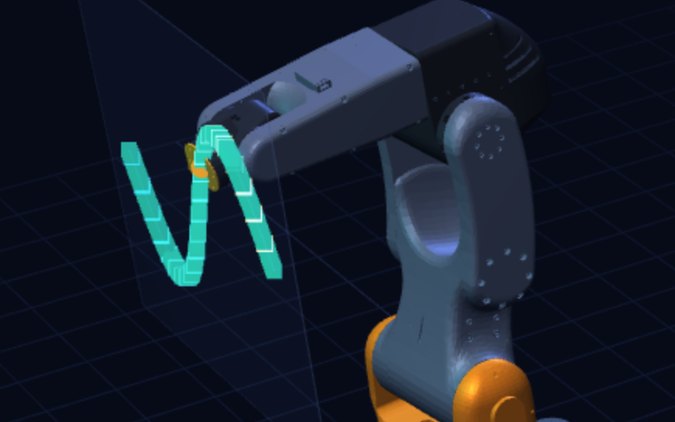
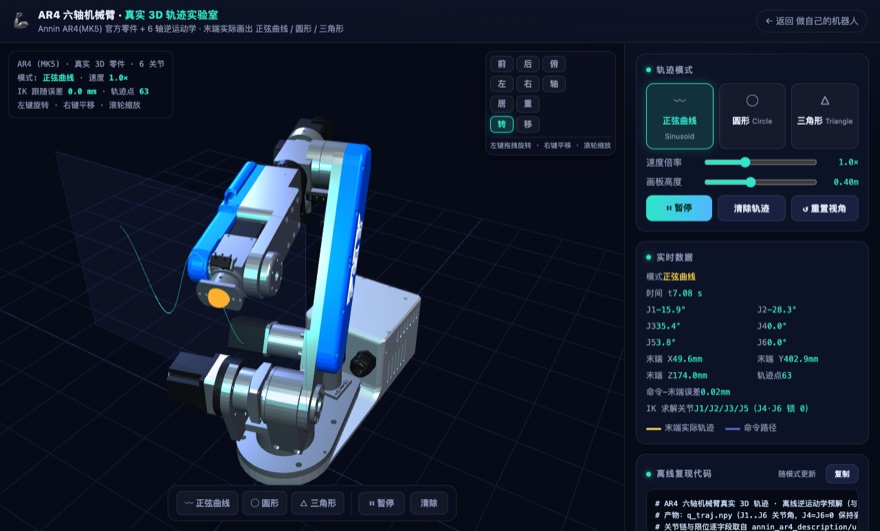
复刻开源机械臂:先在浏览器里把运动学 / 动力学 / 电路全部仿真跑通,再下载全套资料造出真机 —— 全部免费开源。
找到你的项目
你想做什么机器人?
开源复刻
🦾 做自己的机器人
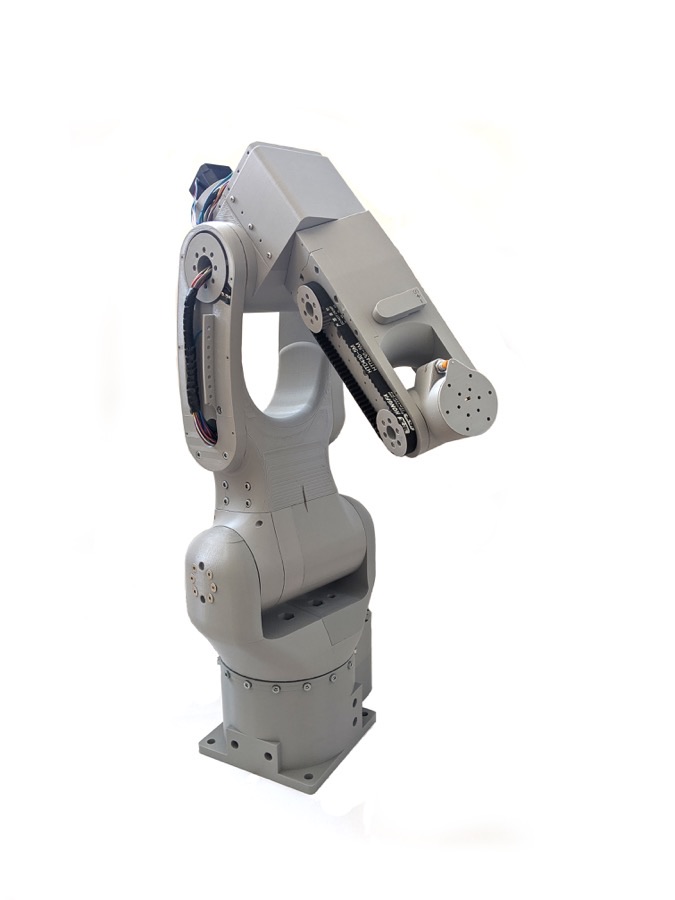
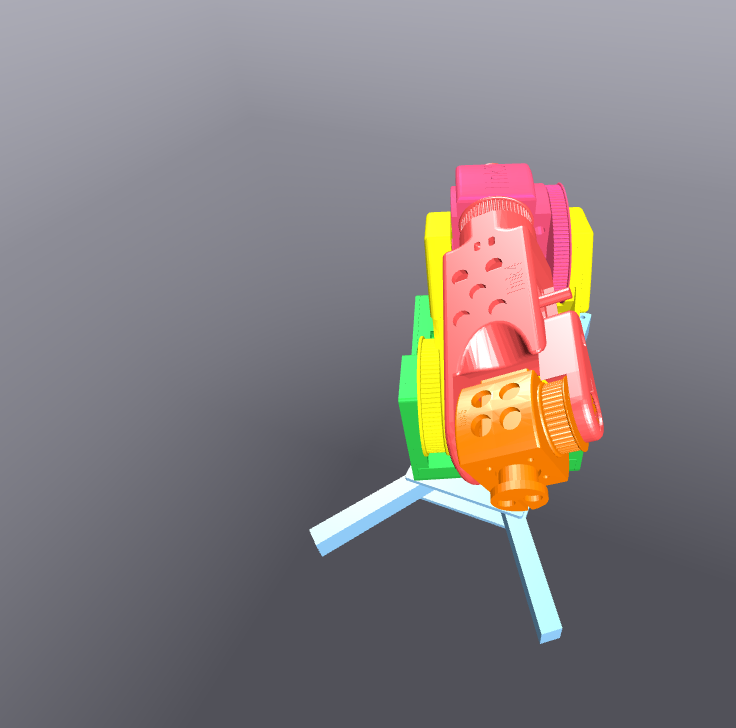
从复刻开源项目开始动手:先看「视频教程」把运动和流程看明白,再按「文档资料」下载图纸 / 源码 / PDF 动手造真机 —— 项目 01 Faze4 全 3D 打印六轴臂、项目 02 SmallRobotArm 开源六轴机械臂,两个项目都配了完整站内教程与可下载资料。
💡 提示:「视频教程」收录在线演示与作者原片;「文档资料」为教程分册 / 图纸 PDF / 源码仓库,全流程原创中文教程支持一键下载全部资料(GitHub ZIP),更多 DIY 项目持续收录中。
⚠️ 版权声明:本栏目收录的开源项目资料版权归原作者所有(项目 01 Faze4 的许可标注不一致(仓库页为 CERN-OHL-S-2.0、README 写作 MIT),动手与再分发前请以仓库 LICENSE 文件为准并向作者确认;项目 02 SmallRobotArm 按 GPL-3.0 开源),站内教程为本站基于公开信息撰写的原创中文讲解,不转载原站图文与代码;本站与上述项目及原作者均无隶属或合作关系,商用请遵循各自许可。
真实项目 · 真实结果
看看你能造什么
每一张卡片都对应一个可以跟着做出来的项目。
教程
免费教程 · 全套资料
图文步骤 + 可下载物料,跟着做就能造出来。
为什么选择 LateAI
为动手学习而生
每个项目都有步骤拆解 / 物料清单 / 要点提示,不转载原文,讲解到能动手为止。
STL 打印件 / Fusion360 源文件 / 固件 / 装配 PDF,一键打包下载。
浏览器里跑运动学 / 动力学 / 电路,零硬件也能把方案验证完。
每个收录项目都标注开源许可与出处,商用前查得明明白白。
登录即可在教程页评论提问,支持图片与附件,有问有答。
注册即用全部功能;付费会员仅用于去广告与无限收藏,支持本站运营。
参与方式
免费开始,需要更多随时升级。
注册即用:浏览全部教程、收藏项目、社区评论,新用户送 7 天体验会员。
无限收藏、去除页面广告、金色专属徽章,支持本站持续运营。